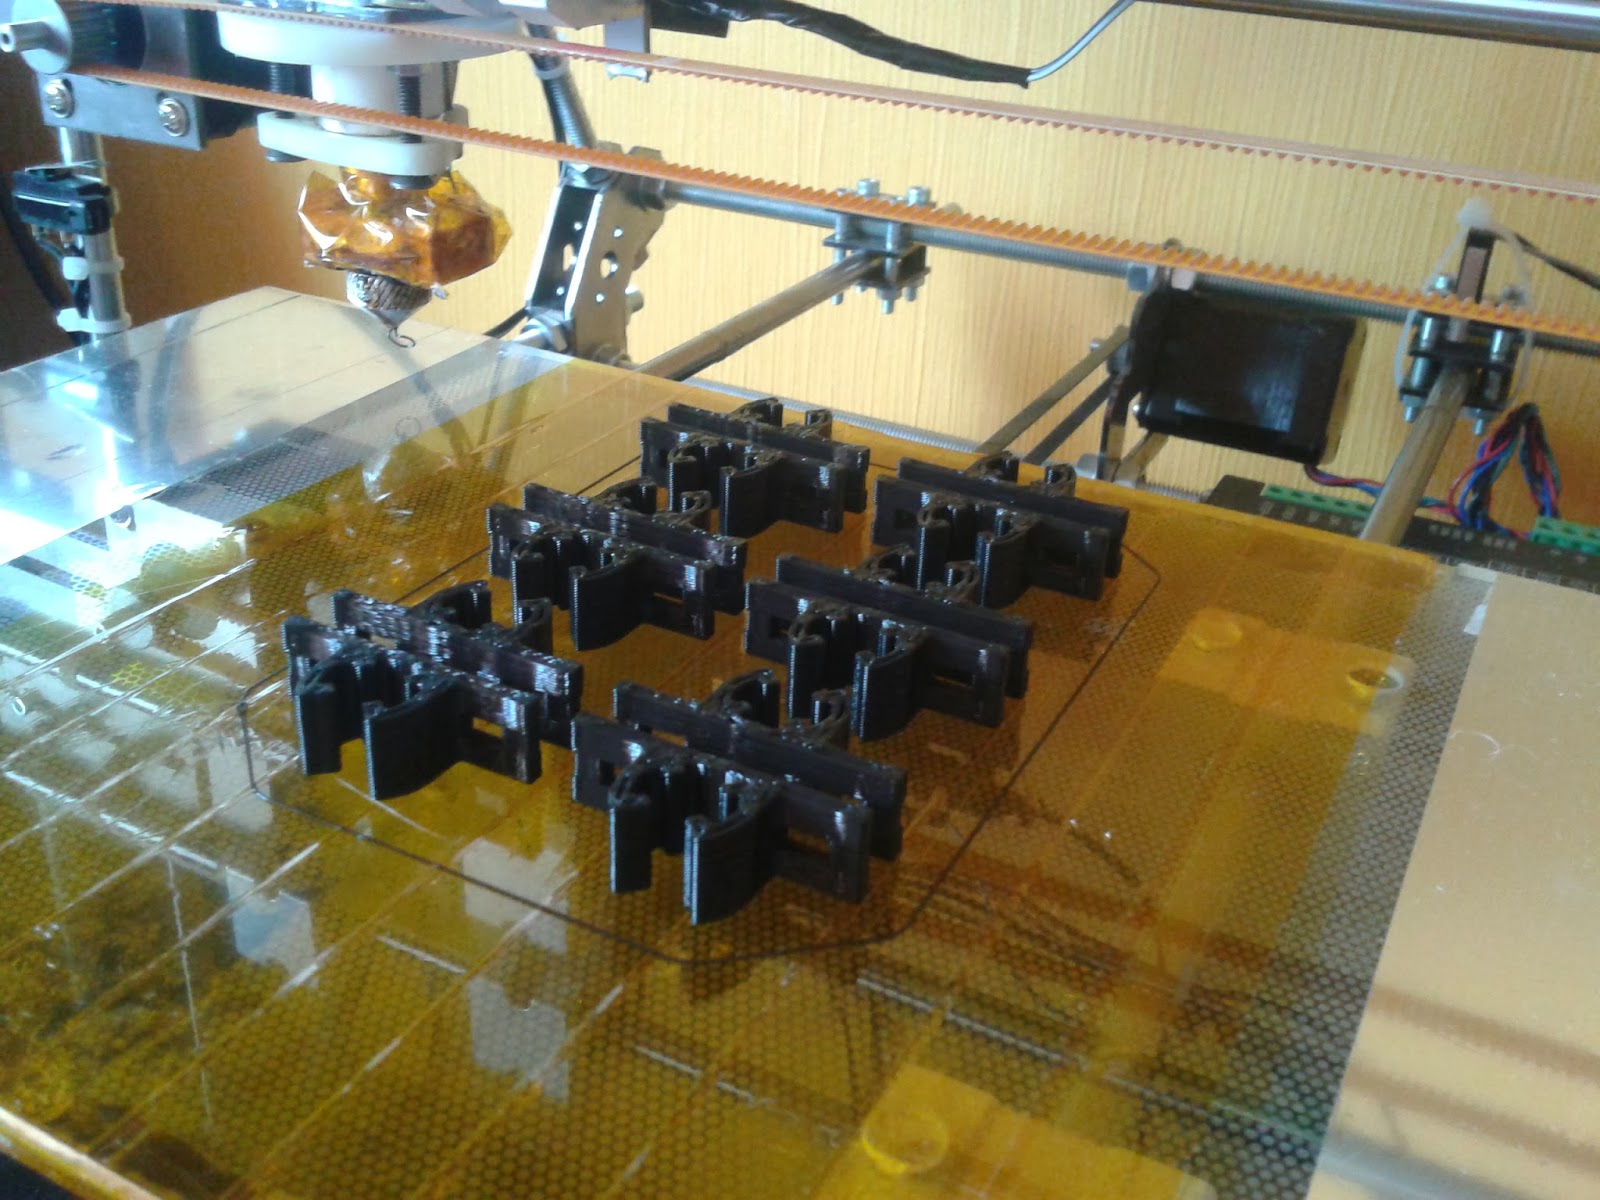
Привет всем!
Возникла тут необходимость напечатать элементы интерьера, высота которых превышает 200 мм. А для всех моих прототипов - это потолок. Да и, честно говоря, не хотелось бы нарушать основной принцип, который называется "не мешай машине работать". Когда все настроено, идеально откалибровано и отлажено - меньше всего хочется разрушать отлаженный механизм. А желание освоения чего-то нового, неизвестного подсказывает, что, гораздо интереснее (хоть и затратнее) - сделать новый принтер с нуля специально для высоких принтов.
Тем более, что я давно мечтал дополнить свой фаб-лаб недостающей кинематической моделью дельта-принтера. Самый известный опенсорсный принтер с параллельной кинематикой называется Rostock. Его мы и попробуем освоить. Вернее, не сам росток, а его уменьшенную копию, которая называется Rostock mini.

Отличается он от своего старшего брата прежде всего размерами. Здесь применяется стол с подогревом от Printrbot'а. Его размеры 150х150 мм (против стандартных 200х200). Высота здесь тоже меньше, чем у Rostock и составляет около 200 мм (против 400 мм), но никто не мешает ее увеличить просто изменив длину направляющих. Для моих целей высоты печати в 300 мм будет достаточно, а габариты моделей впишутся в 150х150 мм, поэтому будем собирать.
Исходники для печати лежат на Thingiverse.com. Подетальная спецификация и процесс сборки также описан на сайте Reprap. В архиве с исходниками, помимо файлов stl для печати, лежат также файлы dxf для лазерной резки. Разработчики рекомендуют рамы вырезать из акрила толщиной 6 мм. Я решил сделать их металлическими и покрасить порошковой краской. Ищем знакомых на производстве, где есть лазерная резка и покрасочные камеры и заказываем детальку, которая называется frame.dxf из архива:

Это основа будущего принтера. Я решил сделать их из стали толщиной 2 мм и покрасить в черный цвет. Получилось неплохо, но лучше красить все-таки матовой краской, а не глянцевой, как сделали мне, иначе на черном цвете видны все прикосновения:

Дальше самая нудная и долгая часть мероприятия - печать всех необходимых для сборки деталей. К счастью, их не так много как в других принтерах - печать не займет очень много времени. К тому же дизайн позволяет сделать распечатку большим соплом (я печатаю 0,4 мм) и с максимально возможной скоростью. Единственное, без чего не обойтись при печати ABS пластиком - это стол с подогревом. Детали относительно большие и на холодном столе края обязательно отлипнут. Если есть возможность печати PLA пластиком, то можно попробовать и на холодном столе.
Первым делом я напечатал крепление моторов (их надо 3 штуки). Файл называется motor_end.stl и после печати выглядит вот так:

Вид с другой стороны:

Сразу после печати в детальку вставляем 6 гаек М3. Это очень легко сделать при помощи паяльника. Особенно, если посадочное место слегка "поплыло". После этого прикидываем все это дело на платформу:

Важно, чтобы посадочные отверстия идеально совпадали) К слову, перед тем как печатать такие большие детали, неплохо было бы проверить соответствие реальных размеров заданным на более простых деталях. Бывает, что калибровочные кубики вроде и неплохо получаются, а при более высоких принтах размер уходит. Вот.
Далее напечатаем каретки (их тоже 3 штуки), в которые вставляются линейные подшипники LM8UU. Файл называется carriage.stl.

Оно же с другой стороны:

Подшипники закрепляются при помощи пластиковых хомутов. Гайки М3 также паяльником сажаем на места. А вот винты М3 на картинке у меня вставлены неправильно. Должно быть как на этом фото:

Красная деталь в архиве называется jointx12.stl и служит для подвижной связи двух осей вращения. Так как эта штука будет вращаться и тереться обо все поверхности, то ее необходимо печатать из PLA. Если PLA нет - его надо будет чем-то заменить. Идеальным вариантом будет найти стержень из фторопласта подходящего диаметра и вручную просверлить отверстия (одно вдоль всей оси, второе по центру сбоку). Если неохота заморачиваться на этой детали - печатаем, чем есть, потом без труда можно будет заменить ее на более подходящий вариант. Главное - обильно смазать трущие поверхности силиконовой смазкой. Что-то мне подсказывает, что свой росток мини я буду собирать именно таким образом.
Следующая деталь у меня на очереди - это платформа, на которой будет находится печатающая головка (файл называется platform.stl). Выглядит она так:

После печати планирую собрать нижнюю часть принтера с моторами, направляющими и этой самой платформой. Тем временем запущу на печать деталь idler_end_1deg.stl (их тоже надо 3 штуки), при помощи которой можно будет собрать все остальное:

Пока платформа печатается - нарезаем направляющие в нужный размер. У меня это китайский каленый пруток диаметром 8 мм. Длина направляющих оригинального Rostock mini составляет 492 мм, что позволяет печатать детали высотой 192 мм. Разработчик предупреждает нас о том, что не стоит сильно увеличивать высоту печати, т.к. это значительно снизит жесткость конструкции. Нельзя не согласиться, поэтому после сборки всей конструкции надо будет подумать о том, как нам эту самую жесткость обеспечить. В оригинальном принтере Rostock автор решил эту проблему при помощи куска фанеры:

Честно говоря, мне этот вариант совершенно не нравится из-за эстетических соображений. В качестве альтернативы будем использовать вот такое решение:

Акрил в данном случае смотрится гораздо лучше.
Еще надо будет определиться с тем, где будет располагаться мотор экструдера. Да и вообще, какой экструдер использовать. У автора шаговый двигатель с редуктором, который крепится на нижней раме:

Моторчик очень достойный, в редукторе применяются металлические шестерни:

Беда в том, что этот моторчик стоит почти 3000 рублей с доставкой (из-за бугра, естественно). На всякий случай оставлю здесь ссылку на этот моторчик на ebay.

Видел в сети решения, где экструдер наподобие MK7 крепят прямо на летающей платформе. Очень интересно будет попробовать аналогичный вариант. У меня как раз есть двигатель, который почти ничего не весит, но обладает при этом очень приличным крутящим моментом. Про него я пораньше писал:

Придется провести немало тестов, чтобы убедиться в жизнеспособности выбранного решения.
Продолжение следует...
Возникла тут необходимость напечатать элементы интерьера, высота которых превышает 200 мм. А для всех моих прототипов - это потолок. Да и, честно говоря, не хотелось бы нарушать основной принцип, который называется "не мешай машине работать". Когда все настроено, идеально откалибровано и отлажено - меньше всего хочется разрушать отлаженный механизм. А желание освоения чего-то нового, неизвестного подсказывает, что, гораздо интереснее (хоть и затратнее) - сделать новый принтер с нуля специально для высоких принтов.
Тем более, что я давно мечтал дополнить свой фаб-лаб недостающей кинематической моделью дельта-принтера. Самый известный опенсорсный принтер с параллельной кинематикой называется Rostock. Его мы и попробуем освоить. Вернее, не сам росток, а его уменьшенную копию, которая называется Rostock mini.
Отличается он от своего старшего брата прежде всего размерами. Здесь применяется стол с подогревом от Printrbot'а. Его размеры 150х150 мм (против стандартных 200х200). Высота здесь тоже меньше, чем у Rostock и составляет около 200 мм (против 400 мм), но никто не мешает ее увеличить просто изменив длину направляющих. Для моих целей высоты печати в 300 мм будет достаточно, а габариты моделей впишутся в 150х150 мм, поэтому будем собирать.
Исходники для печати лежат на Thingiverse.com. Подетальная спецификация и процесс сборки также описан на сайте Reprap. В архиве с исходниками, помимо файлов stl для печати, лежат также файлы dxf для лазерной резки. Разработчики рекомендуют рамы вырезать из акрила толщиной 6 мм. Я решил сделать их металлическими и покрасить порошковой краской. Ищем знакомых на производстве, где есть лазерная резка и покрасочные камеры и заказываем детальку, которая называется frame.dxf из архива:
Это основа будущего принтера. Я решил сделать их из стали толщиной 2 мм и покрасить в черный цвет. Получилось неплохо, но лучше красить все-таки матовой краской, а не глянцевой, как сделали мне, иначе на черном цвете видны все прикосновения:
Дальше самая нудная и долгая часть мероприятия - печать всех необходимых для сборки деталей. К счастью, их не так много как в других принтерах - печать не займет очень много времени. К тому же дизайн позволяет сделать распечатку большим соплом (я печатаю 0,4 мм) и с максимально возможной скоростью. Единственное, без чего не обойтись при печати ABS пластиком - это стол с подогревом. Детали относительно большие и на холодном столе края обязательно отлипнут. Если есть возможность печати PLA пластиком, то можно попробовать и на холодном столе.
Первым делом я напечатал крепление моторов (их надо 3 штуки). Файл называется motor_end.stl и после печати выглядит вот так:
Вид с другой стороны:
Сразу после печати в детальку вставляем 6 гаек М3. Это очень легко сделать при помощи паяльника. Особенно, если посадочное место слегка "поплыло". После этого прикидываем все это дело на платформу:
Важно, чтобы посадочные отверстия идеально совпадали) К слову, перед тем как печатать такие большие детали, неплохо было бы проверить соответствие реальных размеров заданным на более простых деталях. Бывает, что калибровочные кубики вроде и неплохо получаются, а при более высоких принтах размер уходит. Вот.
Далее напечатаем каретки (их тоже 3 штуки), в которые вставляются линейные подшипники LM8UU. Файл называется carriage.stl.
Оно же с другой стороны:
Подшипники закрепляются при помощи пластиковых хомутов. Гайки М3 также паяльником сажаем на места. А вот винты М3 на картинке у меня вставлены неправильно. Должно быть как на этом фото:
Красная деталь в архиве называется jointx12.stl и служит для подвижной связи двух осей вращения. Так как эта штука будет вращаться и тереться обо все поверхности, то ее необходимо печатать из PLA. Если PLA нет - его надо будет чем-то заменить. Идеальным вариантом будет найти стержень из фторопласта подходящего диаметра и вручную просверлить отверстия (одно вдоль всей оси, второе по центру сбоку). Если неохота заморачиваться на этой детали - печатаем, чем есть, потом без труда можно будет заменить ее на более подходящий вариант. Главное - обильно смазать трущие поверхности силиконовой смазкой. Что-то мне подсказывает, что свой росток мини я буду собирать именно таким образом.
Следующая деталь у меня на очереди - это платформа, на которой будет находится печатающая головка (файл называется platform.stl). Выглядит она так:
После печати планирую собрать нижнюю часть принтера с моторами, направляющими и этой самой платформой. Тем временем запущу на печать деталь idler_end_1deg.stl (их тоже надо 3 штуки), при помощи которой можно будет собрать все остальное:
Пока платформа печатается - нарезаем направляющие в нужный размер. У меня это китайский каленый пруток диаметром 8 мм. Длина направляющих оригинального Rostock mini составляет 492 мм, что позволяет печатать детали высотой 192 мм. Разработчик предупреждает нас о том, что не стоит сильно увеличивать высоту печати, т.к. это значительно снизит жесткость конструкции. Нельзя не согласиться, поэтому после сборки всей конструкции надо будет подумать о том, как нам эту самую жесткость обеспечить. В оригинальном принтере Rostock автор решил эту проблему при помощи куска фанеры:
Честно говоря, мне этот вариант совершенно не нравится из-за эстетических соображений. В качестве альтернативы будем использовать вот такое решение:
Акрил в данном случае смотрится гораздо лучше.
Еще надо будет определиться с тем, где будет располагаться мотор экструдера. Да и вообще, какой экструдер использовать. У автора шаговый двигатель с редуктором, который крепится на нижней раме:
Моторчик очень достойный, в редукторе применяются металлические шестерни:
Беда в том, что этот моторчик стоит почти 3000 рублей с доставкой (из-за бугра, естественно). На всякий случай оставлю здесь ссылку на этот моторчик на ebay.
Видел в сети решения, где экструдер наподобие MK7 крепят прямо на летающей платформе. Очень интересно будет попробовать аналогичный вариант. У меня как раз есть двигатель, который почти ничего не весит, но обладает при этом очень приличным крутящим моментом. Про него я пораньше писал:
Придется провести немало тестов, чтобы убедиться в жизнеспособности выбранного решения.
Продолжение следует...